

誘導電動機とは
誘導電動機は、回転磁界によって回転子に電流を誘導し、電気エネルギーを回転力に変える電動機です。同期速度とすべりの関係を数値で押さえます。
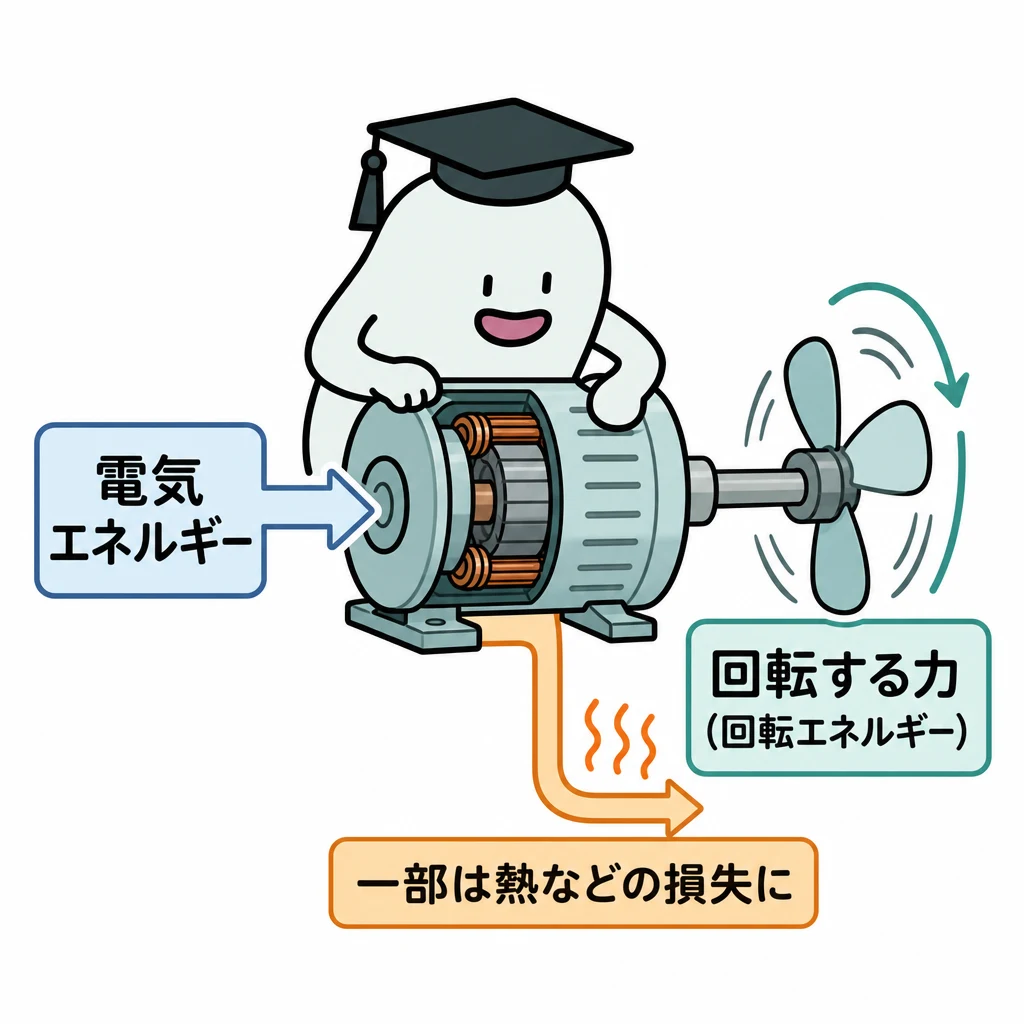
モーターは電気エネルギーを回転する力へ変えます。誘導電動機では、回転する磁界に対して回転子が少し遅れることが、力を生む仕組みと関係します。
| 項目 | 要点 |
|---|---|
| 同期速度 | Ns=120f/p〔min⁻¹〕(f:周波数〔Hz〕、p:極数) |
| すべり | s=(Ns−N)/Ns。回転速度はN=Ns(1−s) |
| インバータ | 周波数(と電圧)を変えて速度を制御 |
| 回転方向 | 3線のうち任意の2線を入れ替えると逆転 |
| 始動法・制御 | 要点 |
|---|---|
| じか入れ(全電圧)始動 | 構造が簡単。始動電流が大きい |
| Y-Δ始動 | 巻線電圧が1/√3となり、始動電流・始動トルクとも全電圧始動の1/3。始動器から電動機までの配線は6本 |
| 始動補償器 | 単巻変圧器で電圧を下げて始動し、運転時に全電圧へ切り替える |
| リアクトル始動 | 一次側に直列リアクトルを入れ、電圧を下げて始動する |
| インバータ(VVVF) | 周波数と電圧を変えて速度を連続的に制御する |
| 極数切換 | 極数を変えて段階的に速度を変える |
| 回転機 | 要点 |
|---|---|
| かご形誘導電動機 | 構造が簡単で堅ろう。回転子は同期速度より少し遅い |
| 同期電動機 | 同期速度で回転する(すべり0)。回転子に界磁が必要 |
| 同期発電機の並列運転 | 電圧の大きさ・周波数・位相・相回転(相順)を一致させる |
| 直流電動機 | 電機子電流か界磁電流の向きを逆にすると逆転する |
| トップランナーモータ | 高効率。更新すると回転速度がわずかに上がり、始動電流が大きくなることがある |
基本の仕組み
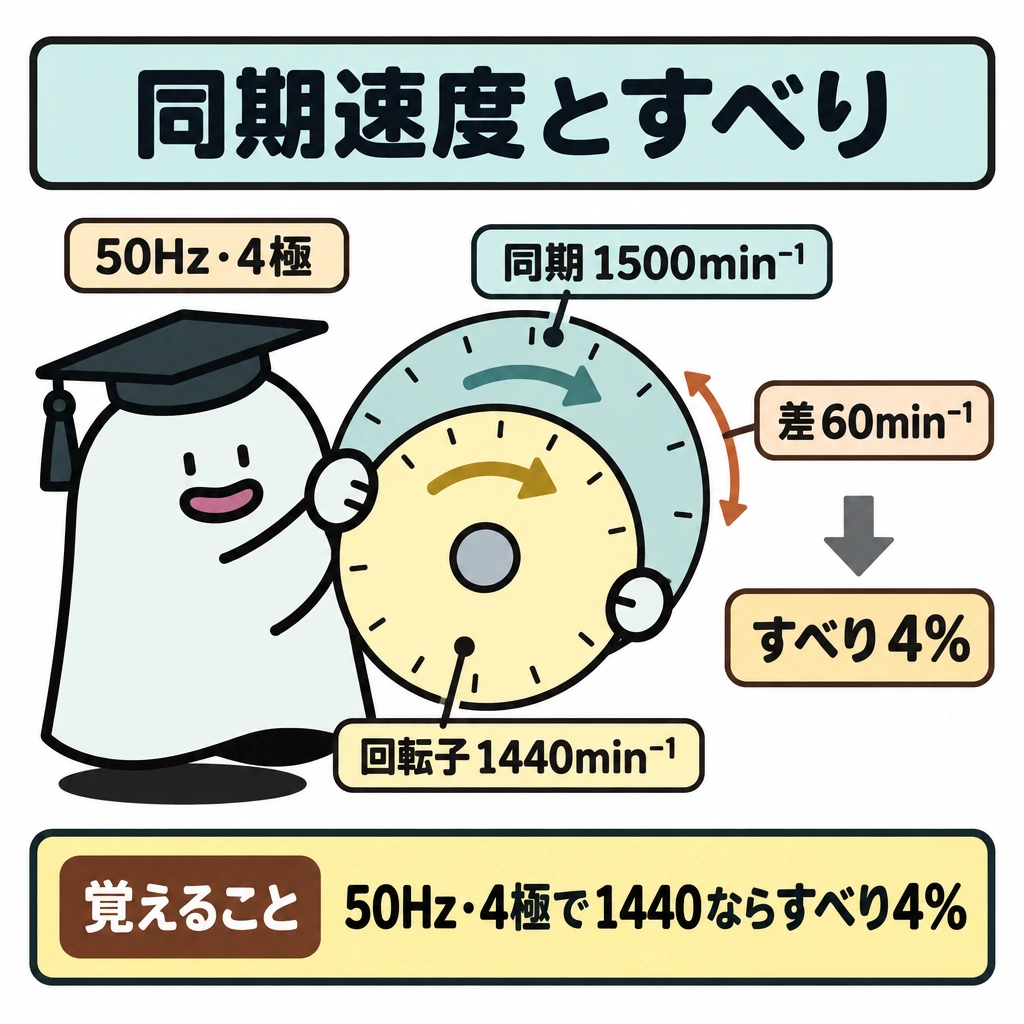
周波数50Hz、4極の電動機なら同期速度は120×50÷4=1500min⁻¹です。実際の回転速度が1440min⁻¹なら、すべりは(1500−1440)÷1500=4%になります。
同期速度は周波数と極数で決まり、誘導電動機の回転子は通常の電動運転でそれより遅く回ります。速度の差を同期速度で割った割合がすべりです。
極数を増やすと同じ周波数で速くなる、という覚え方は逆です。また出力のkWと電源からの入力は、効率があるため同じ値とは限りません。
誘導電動機の回転と制御
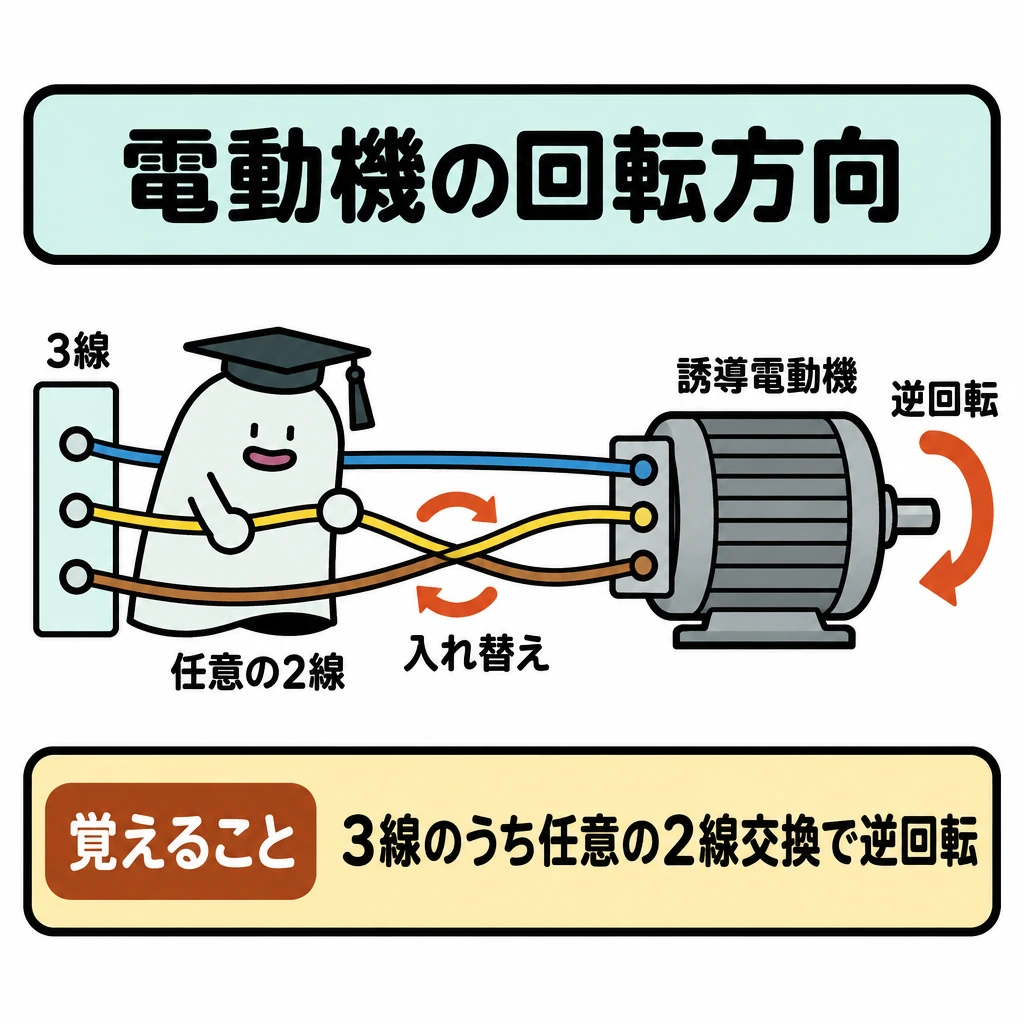
回転速度はN=Ns(1−s)で求めます。4極・60Hzなら同期速度は1800min⁻¹で、すべり5%なら1710min⁻¹です。インバータで周波数を30Hzに下げると同期速度も900min⁻¹へ比例して下がります。回転方向は3線のうち任意の2線を入れ替えると逆になり、3線を順繰りに入れ替えても変わりません。
じか入れ(全電圧)始動では始動電流が全負荷電流の4〜8倍程度になるため、Y-Δ始動、始動補償器(単巻変圧器で減圧)、リアクトル始動(直列リアクトルで減圧)で始動電流を抑えます。Y-Δ始動では始動電流も始動トルクも全電圧始動の1/3になります。結線後は検相器で相順を確かめ、試運転で回転方向を確認します。
試験に出る
- 同期速度は120×周波数÷極数で求める。極数が増えるほど低くなる。
- すべりは(同期速度−実際の回転速度)÷同期速度で計算する。
- 誘導電動機の回転子は、通常の電動運転では同期速度より遅く回る。
- 出力kWと入力kWは効率の分だけ異なり、同じ値とは限らない。
- 極数と同期速度の大小関係を逆にした選択肢に注意する。
- Y-Δ始動は始動電流・始動トルクとも1/3。「始動トルクは同じ」は誤り。
- インバータは周波数を変えて速度を制御する(極数・電圧だけの制御ではない)。
- Y-Δ始動器から電動機までの配線は6本。
重要な言葉
- 同期速度
- 回転磁界の速度で、120×周波数÷極数で求める。
- すべり
- 同期速度と実際の回転速度の差を、同期速度で割った割合。
- 誘導電動機
- 回転磁界によって回転子に電流を誘導し、回転力を得る電動機。
- スターデルタ始動
- 始動時は巻線をY結線、運転時はΔ結線に切り替え、始動電流を抑える始動法。
- インバータ
- 直流を交流に変換する装置。周波数を変えて電動機の速度を制御する。
確認問題
確かめよう50Hzのまま4極から6極なら同期速度は?
1000min⁻¹。極数が多いほど低くなります。
50Hzで4極の誘導電動機の同期速度は1500min⁻¹である。
極数を増やすと同じ周波数でも同期速度は速くなる。
Y-Δ始動の始動トルクは、Δ結線で全電圧始動した場合と同じである。
三相誘導電動機の3線を順繰りに入れ替えると、回転方向は逆になる。
周波数50Hz、6極の電動機の同期速度は?
周波数50Hz、4極で同期速度1500min⁻¹の電動機で、実際の回転速度が1440min⁻¹のときのすべりは?
Y-Δ始動で、Δ結線の全電圧始動に比べた始動時の線電流は?
モーターは電気エネルギーを回転する力へ変えます。では、回転する磁界に対して回転子が少し遅れることが、力を生む仕組みと関係します。
50Hz、4極の電動機なら同期速度は120×50÷4=です。実際の回転速度が1440min⁻¹なら、すべりは(1500−1440)÷1500=4%になります。
は周波数と極数で決まり、誘導電動機の回転子は通常の電動運転でそれより遅く回ります。速度の差を同期速度で割った割合がです。
極数を増やすと同じ周波数で速くなる、という覚え方は逆です。また出力のと電源からの入力は、効率があるため同じ値とは限りません。
出典・参考資料
試験の公式案内と、この記事の参考にした学習資料です。
- 電気技術者試験センター:第一種 ↗
- 電気技術者試験センター:第二種 ↗
- 学科問題・解答と使用条件 ↗
- 電気技術者試験センター:第一種の学科出題範囲・受電設備の範囲 ↗
- HIOKI:接地抵抗計と測定方式の説明 ↗
- HIOKI:高圧受電設備の測定と測定器の使い分け ↗
- 電気技術者試験センター:第一種学科・電気応用の出題範囲 ↗
- Panasonic:光束と照度の違い ↗
- 電気技術者試験センター:第一種電気工事士試験の範囲 ↗
- GSユアサ:鉛蓄電池の安全な取扱い ↗
- GSユアサ:バッテリーのメンテナンス ↗
- e-Gov法令検索:電気設備に関する技術基準を定める省令 ↗(第58条(低圧の電路の絶縁性能))
編集:Pinternet Works · 更新日:
教材の編集方針・訂正について